WebCAE 1.0: поверхностный Mortar-контакт в нелинейной статике, 1D/2D модели от B-Rep геометрии, полное зеркало UI ⇄ DSL и все 30 уроков курса WebCAE 101
Вышел WebCAE 1.0 для браузера (WebAssembly) и десктопа (Windows, macOS, Linux): контакт поверхность-поверхность (Mortar) и точные конечные повороты Родрига в nlgeom, построение балок Тимошенко и оболочек MITC4 напрямую по B-Rep геометрии, двусторонняя синхронизация UI ⇄ DSL по 142 командам, новые сборки зубчатых передач и эндопротеза по ISO 7206-4, подключение ИИ-агентов через MCP и полный курс WebCAE 101 из 30 уроков со справочником PDF на 386 страниц.
- Версия релиза
- v1.0.0 (Web и Desktop)
- Синхронизация UI ⇄ DSL
- 142 команд
- Курс WebCAE 101
- 30 уроков (F01–F30)
- Полный сборник PDF
- 386 страниц · Верифицирован
Представляем WebCAE 1.0 — знаковый релиз браузерного и нативного десктопного инженерного комплекса для Windows, macOS и Linux. В версии 1.0 мы объединили поверхностный Mortar-контакт при больших перемещениях, сквозное построение стержневых и оболочечных расчётных схем прямо по твердотельной CAD-геометрии, полное двустороннее зеркало между визуальным интерфейсом и скриптовым языком DSL, новые многотельные контактные сборки, подключение ИИ-ассистентов в один клик и полный практический курс WebCAE 101 из 30 уроков.
1. Поверхностный Mortar-контакт и конечные повороты в nlgeom on
В геометрически нелинейном решателе (nlgeom on) реализован поверхностный Mortar-контакт (formulation=mortar) — опция, помеченная как экспериментальная. Давление интегрируется по области перекрытия граней slave и master (квадратуры Данэванта и Гаусса на треугольниках, грани Tri6 разбиваются на конформные подтреугольники) со сглаженным полем нормалей slave-поверхности и согласованной касательной матрицей, поэтому контактный patch-тест проходит точно на несовпадающих сетках. Mortar поддерживает односторонний контакт без трения и двустороннюю склейку (tied/bonded) при больших перемещениях и поворотах; трение Кулона остаётся в формулировке «узел — поверхность». Для удалённых точек (Remote Point) внедрена точная кинематика конечных поворотов по формуле Родрига.
2. Балки Тимошенко и оболочки MITC4 напрямую от B-Rep геометрии
Расчёт пространственных рам, ферм, подкреплённых панелей и тонкостенных оболочек теперь строится непосредственно по импортированной STEP/IGES или параметрической B-Rep модели. Достаточно выбрать рёбра и грани в 3D-окне, назначить профиль балки (двутавр, швеллер, короб, труба, прямоугольник, круг) с ориентацией сечения и эксцентриситетом через Assign Beam либо задать толщину оболочки и автоматически извлечь срединную поверхность через Mid-Surface. Конформный генератор 1D/2D сетки сшивает узлы на линиях реза (imprint), позволяет прикладывать опоры и нагрузки к вершинам, рёбрам и граням и выводит трёхмерные поля перемещений, напряжений и эпюры внутренних усилий (N, Qy, Qz, Mx, My, Mz).
3. Полная двусторонняя синхронизация UI ⇄ DSL (142 стабильных команд)
Каждое действие в ленте инструментов и дереве модели мгновенно отражается в читаемом скрипте проекта, и наоборот — любой скрипт разворачивается в полное состояние визуального препроцессора. Двустороннее зеркало охватывает 142 команд: удалённые точки, сосредоточенные массы, преднатяг болтов, упругие основания, односторонние опоры (compression-only), плоскости симметрии, гравитацию, центробежные и подшипниковые нагрузки, тепловые потоки, конвекцию, излучение Стефана — Больцмана и настройки шагов нелинейного решателя.
4. Индустриальные контактные сборки и подключение ИИ-агентов через MCP
Интерактивная 3D-витрина пополнилась новыми многотельными контактными сборками: цилиндрической эвольвентной зубчатой передачей под крутящим моментом на шлицах, пятительным планетарным редуктором с тремя сателлитами и шестью зонами зацепления, а также биомедицинской сборкой эндопротеза тазобедренного сустава (титановая ножка Ti-6Al-4V ELI и кобальт-хромовая головка CoCrMo на конусе Морзе 12/14) по стандарту испытаний ISO 7206-4. В верхней панели приложения появилось меню MCP Setup для подключения локальных ИИ-агентов (Claude Desktop, Cursor, Claude Code) к инженерным инструментам WebCAE в один клик.
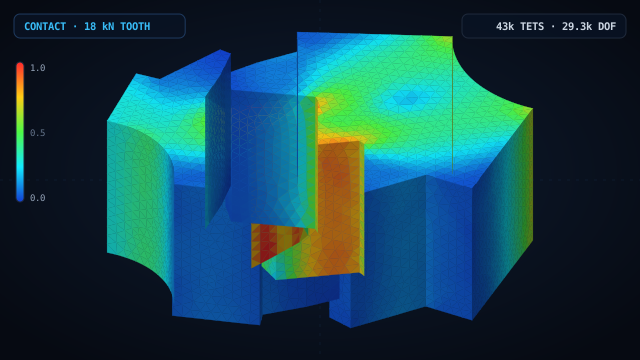
Цилиндрическая зубчатая передача под крутящим моментом (gear_mesh_contact)
Двухтельная эвольвентная прямозубая передача (z₁ = 12, z₂ = 16, m = 4 мм, a = 56 мм) под крутящим моментом 66,46 Н·м на шлицах ведущей шестерни с проверкой нормальной силы в зацеплении.
F_n = 3 061,2 Н (3,88% к T/r_b1) · p_n = 1 226,4 МПа · |u|_max = 0,0501 мм
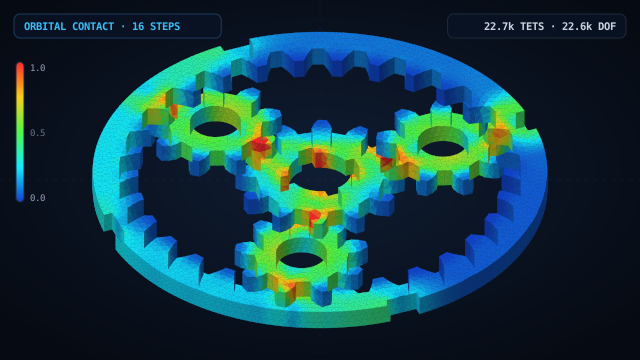
Планетарный редуктор с 6 зонами контакта зубьев (planetary_gear_contact)
Пятительная планетарная ступень (солнце z_s = 12, три сателлита z_p = 9, эпицикл z_r = 30) с распределением крутящего момента по трём потокам через 6 контактных пар Mortar.
5 тел · 6 контактных пар · p_n = 739,4 МПа · |u|_max = 0,1006 мм
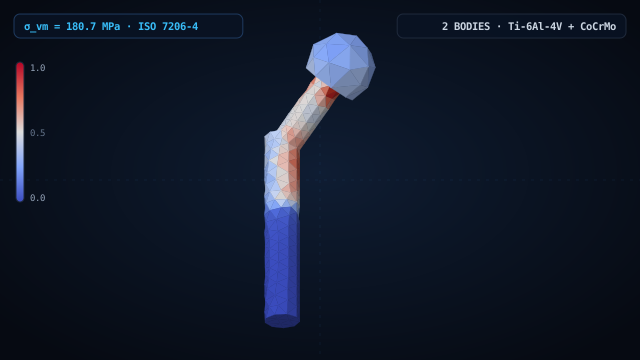
Эндопротез тазобедренного сустава по стандарту ISO 7206-4 (hip_implant_iso7206)
Двухтельная сборка ортопедического эндопротеза (бедренная ножка Ti-6Al-4V ELI и головка Ø32 мм CoCrMo на конусе Морзе 12/14) под испытательной нагрузкой Fz = −2 300 Н через паук RBE2.
σ_vm = 180,7 МПа (0,14% к аналитике) · |u|_max = 0,1942 мм · запас 4,40
5. Полный курс WebCAE 101: все 30 пошаговых уроков и книга PDF на 386 страниц
На сайте в разделе /docs/tutorials и внутри приложения опубликованы все 30 пошаговых практических уроков курса WebCAE 101 (F01–F30). Программа охватывает линейную и нелинейную статику, сходимость сетки, собственные частоты, потерю устойчивости, стационарный и нестационарный теплообмен, термоупругий изгиб биметаллической пластины Тимошенко, цилиндрический контакт Герца, сборку защёлки с трением, прямое 3D CAD-моделирование, развёртку листового металла, упрощение геометрии (defeaturing), извлечение срединных оболочек, подкреплённые аэрокосмические панели и автоматизацию через ИИ-агента MCP. Каждый урок снабжён живыми скриншотами, кодом DSL и таблицей сверки с аналитическими формулами, а весь курс собран в единый PDF-справочник объёмом 386 страниц.