Открывайте готовые расчёты в браузере за 2 с (до 300 тыс. DOF) или запускайте тяжёлые задачи до 1,5 млн+ степеней свободы офлайн на Windows и macOS.
Срыв фланцевой втулки из двухпальцевого схвата робота при экстренном торможении (Stick → Slip)
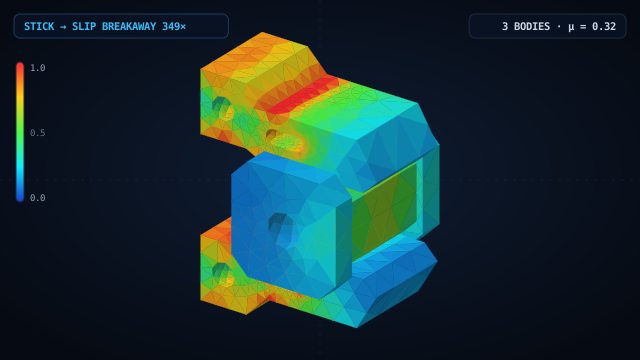
Трёхтельная B-Rep сборка параллельного двухпальцевого схвата робота-манипулятора и восьмигранной фланцевой втулки: моделирование удержания трением покоя (stick) и срыва детали в макро-скольжение (slip) при инерционном рывке экстренного торможения.
В высокоскоростной промышленной робототехнике при экстренной остановке манипулятора (E-stop) возникают большие инерционные перегрузки, способные превысить предел удерживающей силы трения параллельного схвата и привести к выскальзыванию детали. Трёхтельная B-Rep сборка включает левую и правую профилированные губки схвата (по 16 граней CAD с крепёжными фланцами, отверстиями под штифт R = 3,5 мм и разгрузочными прорезями), сжимающие восьмигранную фланцевую втулку (29 граней CAD) давлением привода 0,18 МПа. На этапе удержания (t = 0…15 мс) деталь находится в режиме сцепления stick (упругий сдвиг 0,0753 мм < slipTol = 0,15 мм). При нарастании тормозного рывка до 470 м/с² (t = 15…60 мс) инерционная сила преодолевает барьер Кулона 2μF_N, и втулка срывается в макро-скольжение на 26,29 мм.
1. Геометрия и конечные элементы
- •3 твердотельных B-Rep тела (61 грань CAD): левая губка схвата (16 граней), правая губка схвата (16 граней) и восьмигранная фланцевая втулка (29 граней, отверстие R = 5 мм, лыски зажима при z = ±12 мм).
- •Трёхрегионная сетка: 12 282 тетраэдра TET4, 3 053 узла, 9 159 степеней свободы.
- •Две фрикционные контактные пары (body1 ↔ body3 и body2 ↔ body3, μ = 0,32, порог регуляризации slip = 0,15 мм) с 21 сохранённым кадром движения.
2. Граничные условия и нагрузки
- •Тыльные опорные базы левой и правой губок закреплены (fix surface number 42, 114).
- •Давление привода зажима p = 0,18 МПа приложено к наружным нажимным площадкам губок (surface number 36, 117).
- •Двухступенчатое тормозное ускорение манипулятора base_accel = {470, 0, 0} м/с² с профилем amplitude="0:0,0.015:0.005,0.060:1.00".
3. Результаты расчёта и верификация
- ✓Выполнен 41 шаг неявной схемы HHT-α и 197 нелинейных итераций Ньютона–Рафсона (198 узло-шагов в фазе stick, 368 узло-шагов в фазе slip, 118 переключений статуса контакта, работа диссипации трения 1,706 Дж).
- ✓В фазе удержания (t = 15 мс) смещение втулки составляет 0,0753 мм (< slipTol = 0,15 мм).
- ✓После превышения порога трения при рывке торможения втулка срывается в скольжение на |u|_max = 26,293 мм (в 349 раз больше упругой деформации сцепления).
Нелинейный многотельный решатель фрикционной динамики WebCAE позволяет инженерам по робототехнике и автоматизации точно подбирать усилие зажима схватов под профили экстренного торможения и исключать срыв деталей.
14 дней полного доступа ко всем функциям Pro. Платёж спишется только через 2 недели, если не отменить подписку.
- ✓14 дней триала (0 $ сегодня) (отмена в 1 клик)
- ✓До 1,5 млн+ степеней свободы (прямой sparse-решатель)
- ✓Нативные приложения Windows и macOS (100% offline)
- ✓Нелинейный контакт и устойчивость (Kσ, MITC4, RBE2/RBE3)
Задать вопрос расчётчикам по вашей задаче
Опишите вашу деталь или конструкцию — ответим в течение 2 часов.
Нужна мгновенная консультация по МКЭ или этому кейсу?
Нажмите на кнопку ИИ-чата в правом нижнем углу экрана — ассистент разберёт постановку задачи, формулы сопротивления материалов и команды DSL за 3 секунды.
Другие расчётные кейсы и модели
Двухступенчатый цилиндрический редуктор со снятой крышкой (10 тел)
Башенный кулер процессора с тепловыми трубками на плате в разрезе (9 тел)
Волновой (гармонический) редуктор сустава робота в разрезе (8 тел)